

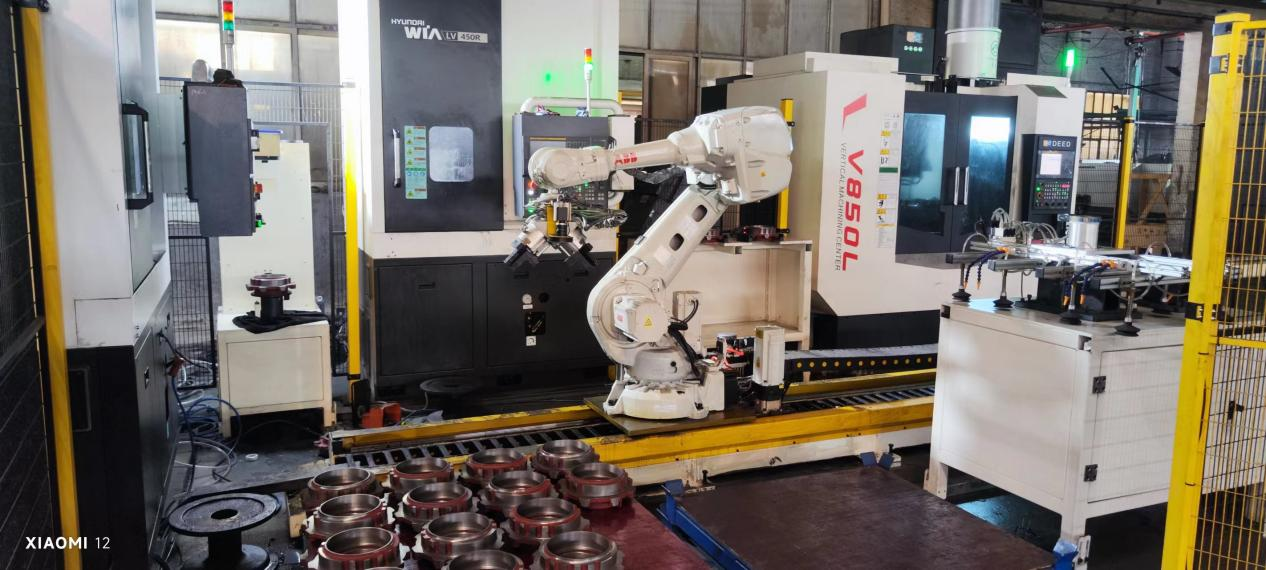
Vandaag wil ik een casus met jullie delen over het project met een lagerbasis en een geleiderail. Dit project maakt gebruik van een handlingrobot en een visueel systeem voor het automatisch stapelen, uitlijnen en laden en lossen van de onderdelen van de geleiderail met machinebewerkingsmachine.
Projectproblemen:Het werkstukmateriaal wordt handmatig op de gehele beugel geplaatst, elke laag bestaat uit 5-8 lagen. De relatieve positie en hoek van het werkstuk zijn niet vastgelegd; de verticale bewerkingsmachine zorgt ervoor dat de hoek constant blijft.
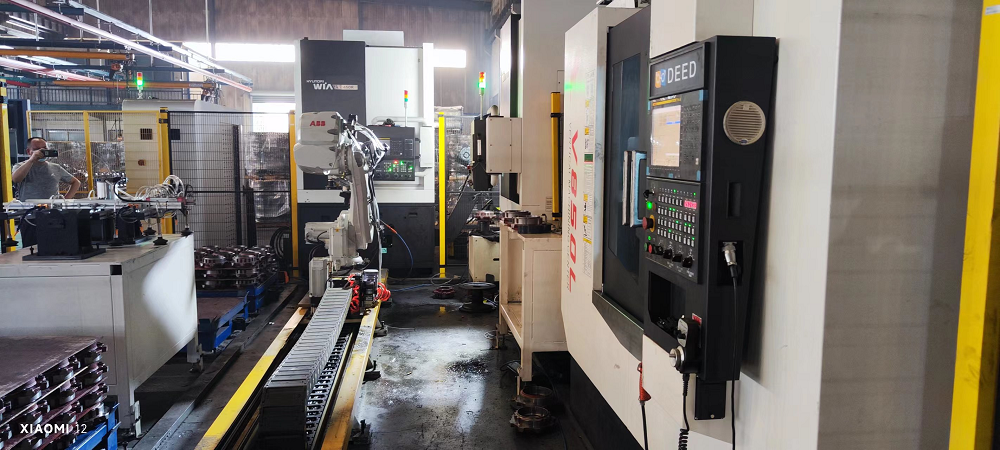
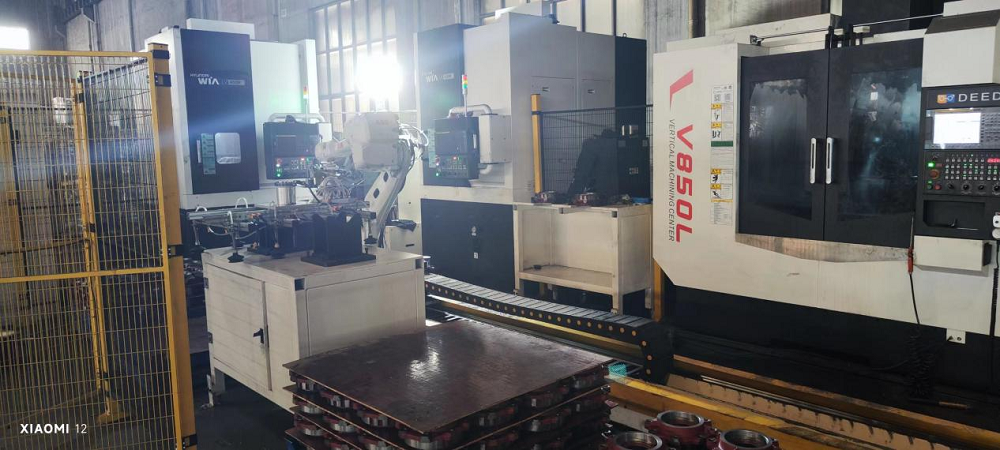
Het hoogtepunt van het project:De laadpositie van de robot maakt gebruik van een ladebegrenzer om de gehele ondersteunende materiaallading grofweg te positioneren. Aan de voorzijde van de robotgrijper is een 2D-zichtssysteem toegevoegd, dat automatisch het midden van het materiaal in de lade kan vinden en het materiaal naar de transportwagen kan grijpen. Aan de achterzijde van het verticale transportsysteem zijn een 2D-zichtssysteem en een servogestuurde draaitafel toegevoegd om de hoek van het werkstuk te corrigeren en materiaal verticaal toe te voegen. Door de samenwerking van het zichtssysteem en het servobesturingssysteem wordt de nauwkeurigheid van de machine gewaarborgd.
Geplaatst op: 21 december 2023


