

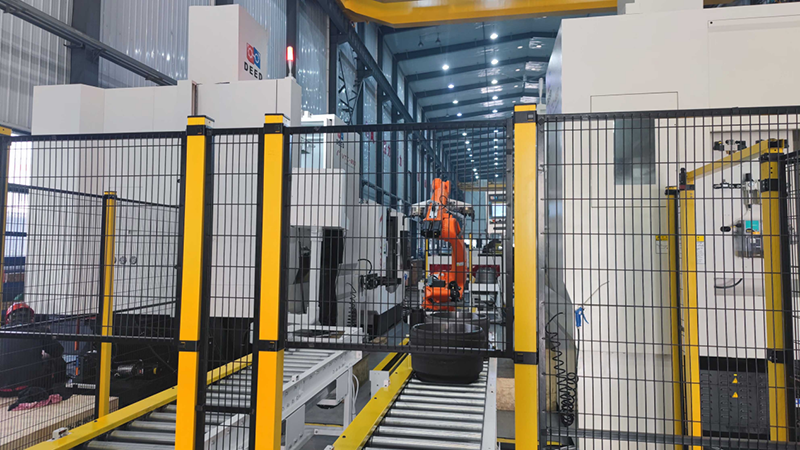
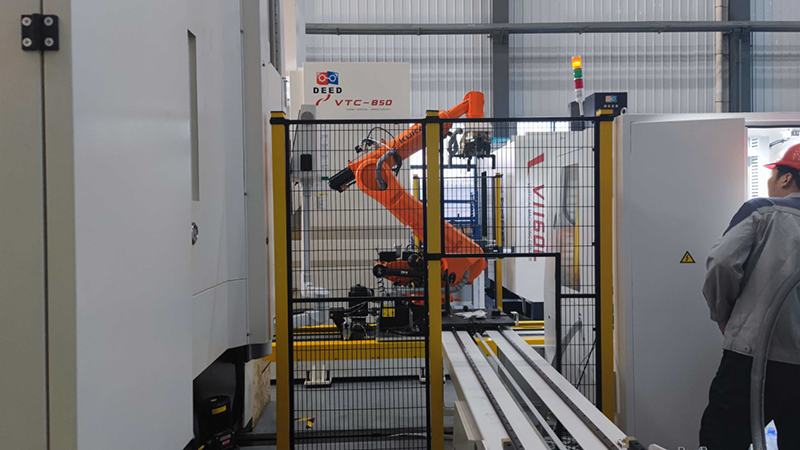
Het project dat ik vandaag met jullie wil bespreken, betreft het laad- en losstation van een remtrommelmachine. Dit project maakt gebruik van een handlingrobot die materiaal van de aanvoerband haalt, de wagen positioneert, omdraait, het laden en lossen van de machine uitvoert en de losplaats reinigt na dynamische balanscontrole.
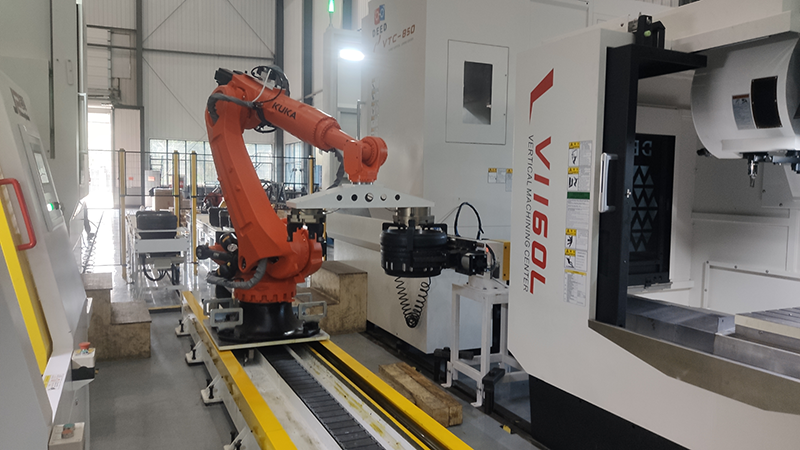
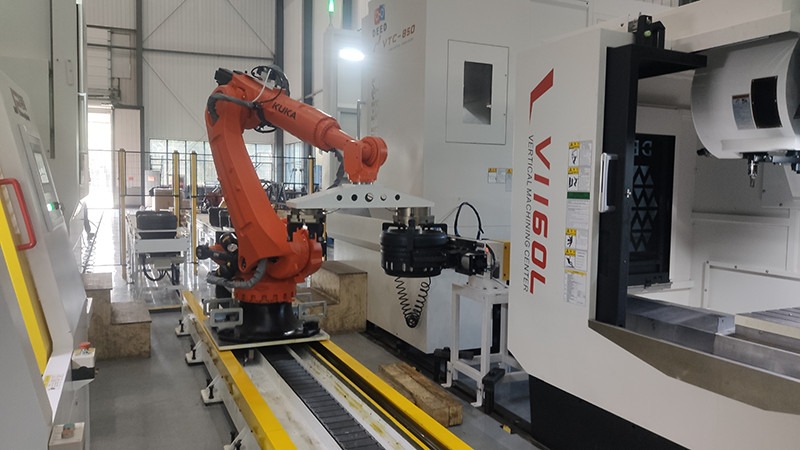
De moeilijkheidsgraad van het project ligt in het relatief hoge gewicht van het werkstuk, de hoge eisen aan de bewerkingsnauwkeurigheid, het verschil tussen de verticale positie van de geleider en de verticale bewerkingspositie, wat resulteert in een afwijkende kniprichting, de noodzaak tot draaien en de vereiste dat het bewerkingsoppervlak vrij is van ijzerspanen.
Een hoogtepunt van het project is de aansturing van de laad- en losbanden in secties. Dit verhoogt de capaciteit en voorkomt dat botsingen tussen de te bewerken werkstukken de oppervlaktekwaliteit beïnvloeden. De robotgrijper is voorzien van een dubbele grijper met drie klauwen (binnen en buiten) en een draaibare grijper met twee klauwen (buiten). Dit maakt niet alleen het laden en lossen van de wagen mogelijk, maar garandeert ook de nauwkeurigheid van dit proces. Daarnaast is er een hogedruk-luchtblaassysteem toegevoegd om resten ijzerspanen en snijvloeistof van het werkstukoppervlak te verwijderen.
Geplaatst op: 18 december 2023


